Lascar, la voiture robot
Un petit cube de 14 cm, plein de capteurs, que les enfants programment avec des blocs ou en Python depuis une tablette. Chaque capteur ouvre de nouveaux défis.
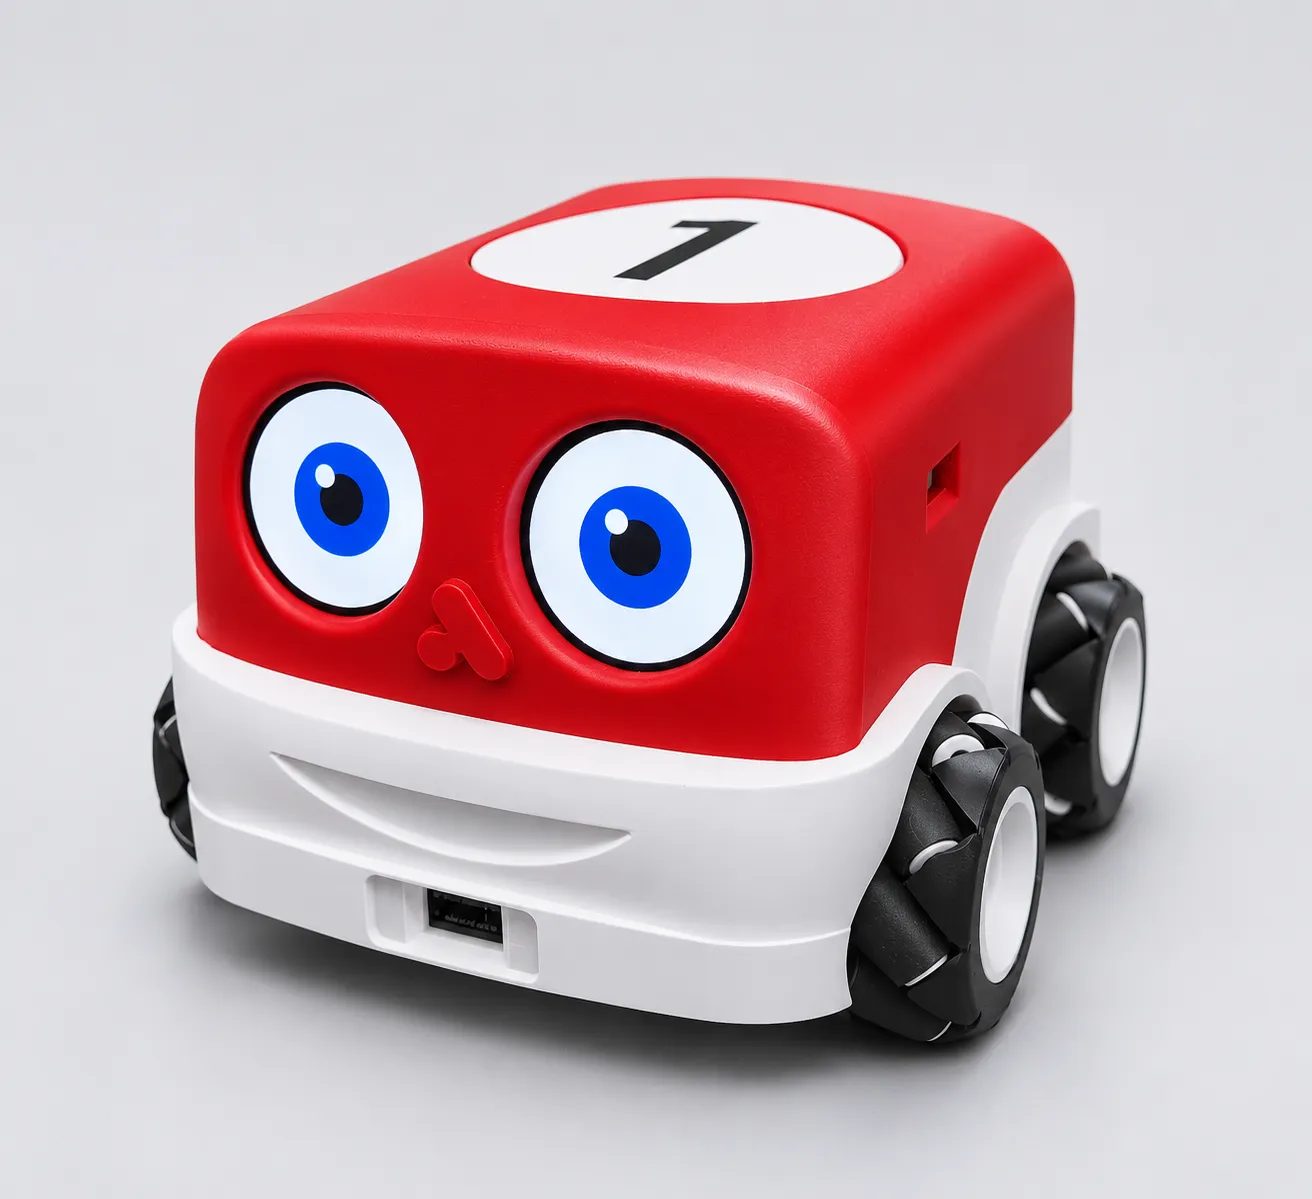
Lascar sous tous les angles
-
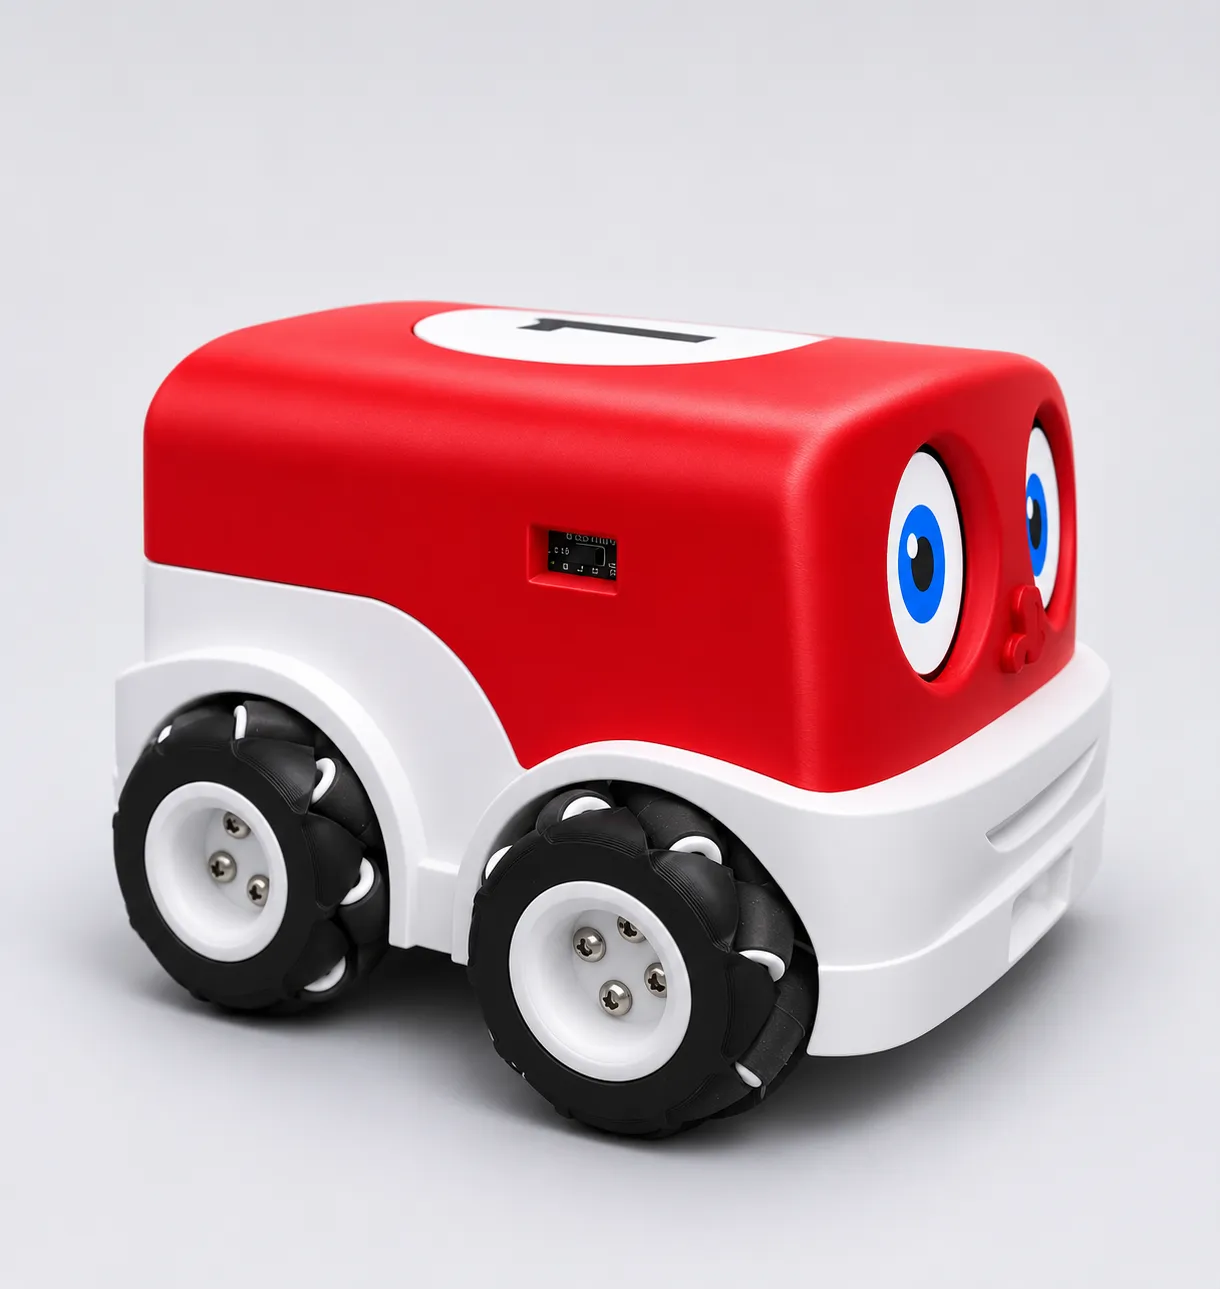
Quatre roues mecanum pour aller dans tous les sens -
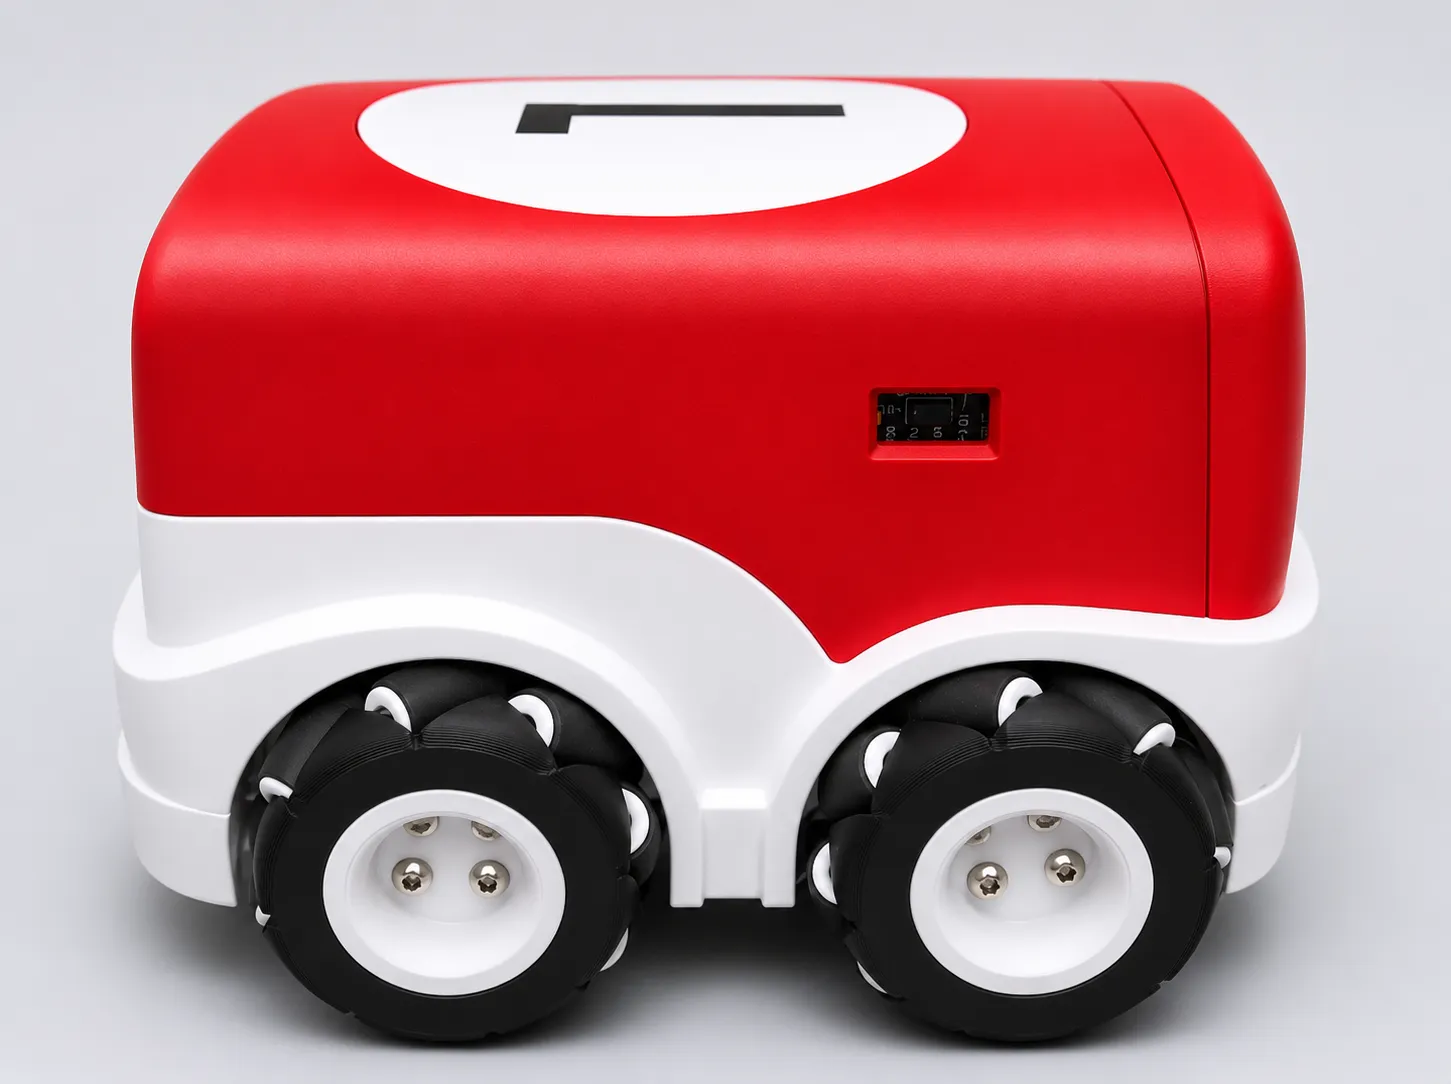
De profil : un capteur de distance sur chaque flanc -
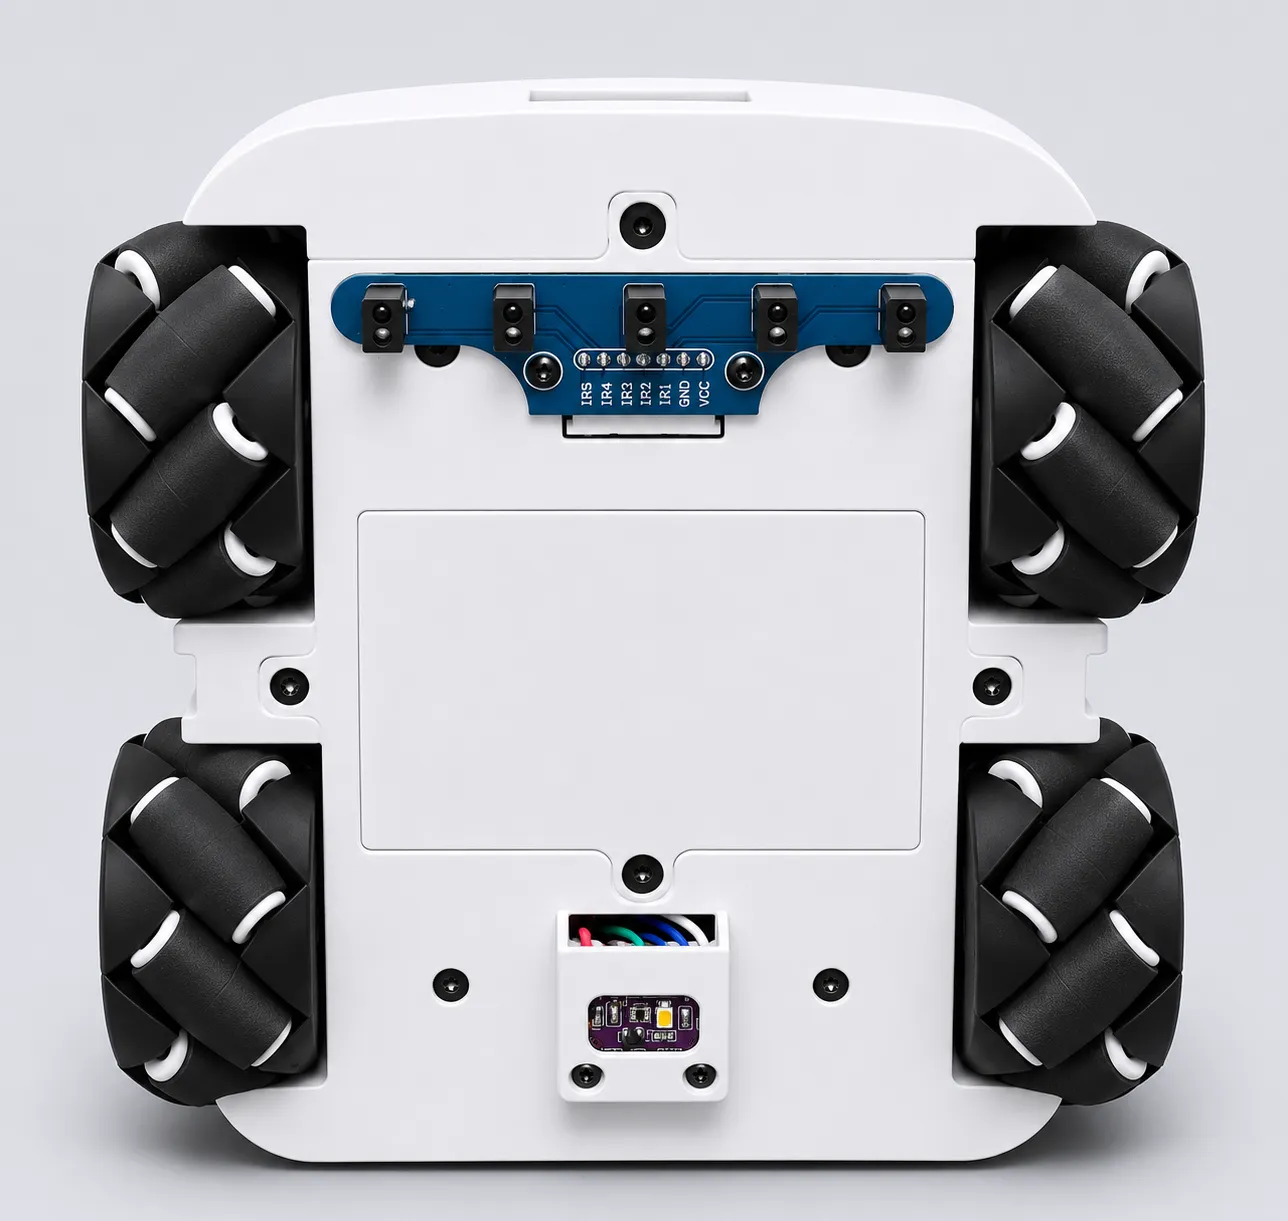
Dessous : le suiveur de ligne et le capteur de couleur -
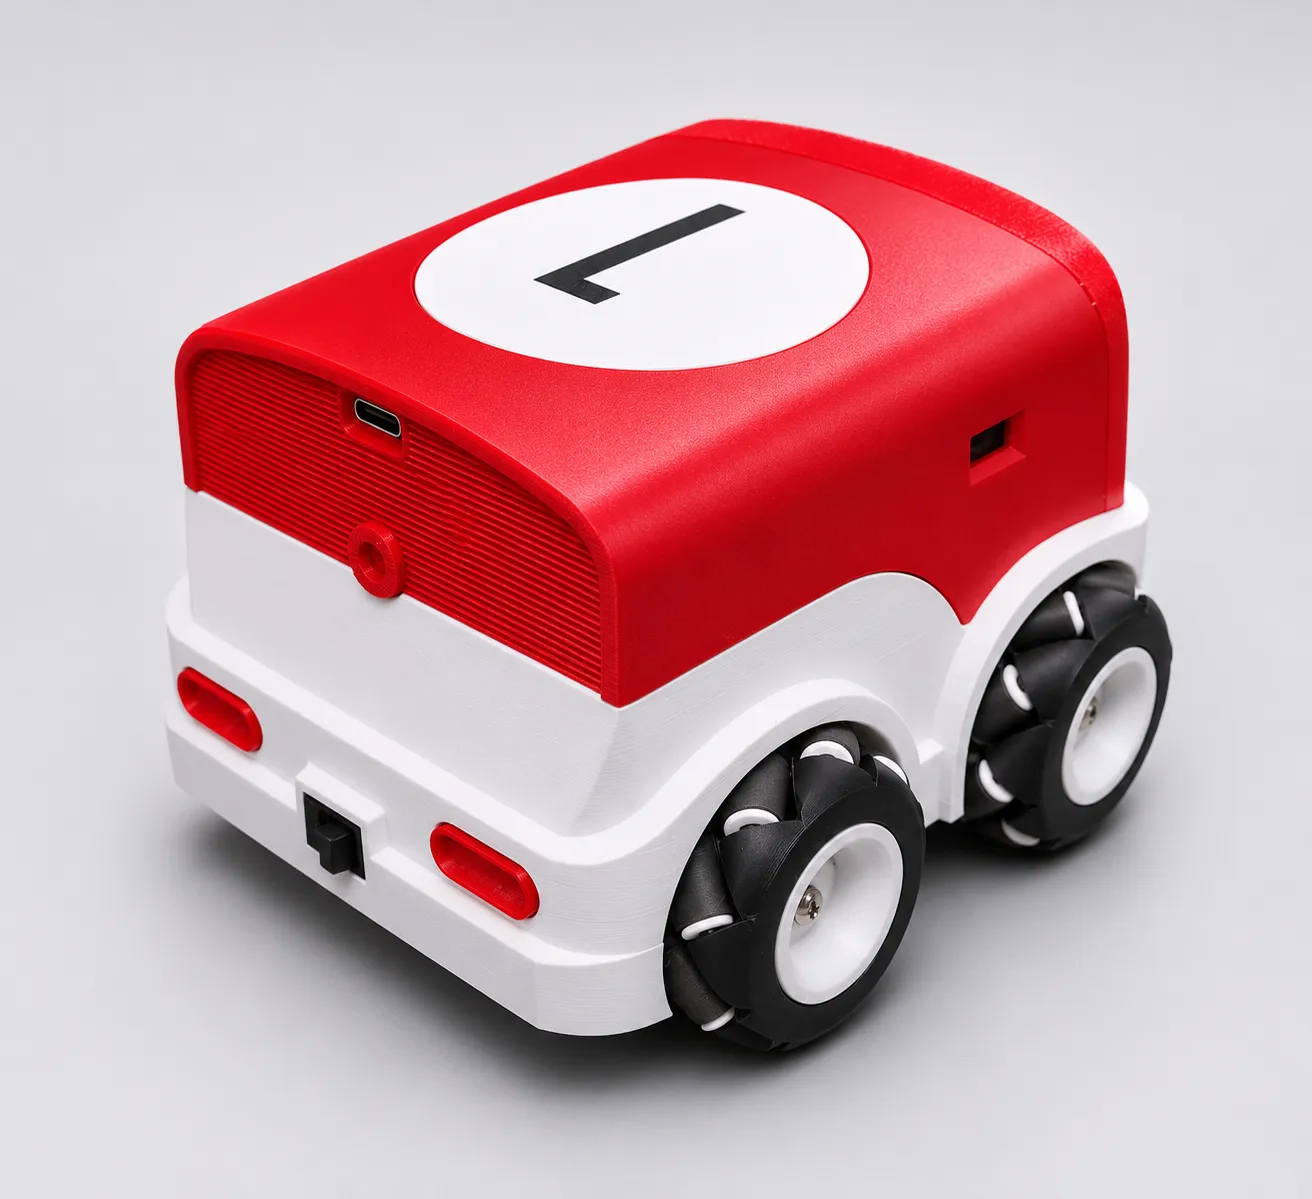
À l'arrière : la prise USB-C et les feux
Tout ce que Lascar sait faire
Se déplacer
-
Quatre roues mecanum
Chaque roue a son moteur et porte des petits galets en biais. En les combinant, Lascar avance, recule, pivote sur place, glisse sur le côté et part en diagonale, sans tourner sa carrosserie.
En classe : Un parcours où il faut se faufiler de côté, une danse, un créneau parfait.
Quelques blocs
- avancer de 20 cm
- glisser à gauche de 10 cm
- glisser vers l'angle 45 ° de 30 cm
-
Des roues qui comptent
Un encodeur sur chaque moteur compte les tours de roue. Lascar sait donc la distance qu'il parcourt, au centimètre près, et garde la même vitesse sur chaque roue.
En classe : Mesurer la longueur de la classe, comparer une distance estimée et mesurée, tracer un carré exact.
Quelques blocs
- avancer de 50 cm à la vitesse 40 %
- distance parcourue (cm)
-
Un gyroscope
Une centrale inertielle (gyroscope et accéléromètre) mesure les rotations. Lascar sait de combien de degrés il a tourné et garde son cap.
En classe : Tourner d'un angle exact, dessiner un polygone, revenir dans la direction de départ.
Quelques blocs
- tourner à droite de 90 degrés
- cap (degrés)
Percevoir
-
Trois capteurs de distance
Devant, à gauche et à droite, des capteurs laser (temps de vol) mesurent la distance jusqu'à un obstacle, de quelques centimètres à plus d'un mètre.
En classe : S'arrêter avant le mur, sortir d'un labyrinthe, suivre une paroi, se garer.
Quelques blocs
- distance à l'avant (cm)
- obstacle à gauche à moins de 15 cm
-
Un suiveur de ligne
Sous le robot, cinq capteurs regardent le sol. Lascar sait s'il est sur une ligne noire, et où elle se trouve : à gauche, au centre ou à droite.
En classe : Suivre une piste tracée au ruban adhésif, s'arrêter à un carrefour, faire la course.
Quelques blocs
- sur la ligne
- position de la ligne
-
Un capteur de couleur
Il reconnaît la couleur du sol ou d'un objet posé devant lui : rouge, vert, bleu, jaune, orange, violet, blanc ou noir.
En classe : Respecter un feu rouge, trier des cartes, suivre un code couleur sur un plateau de jeu.
Quelques blocs
- couleur vue
- la couleur vue est rouge
S'exprimer
-
Deux yeux animés
Deux écrans ronds donnent un regard à Lascar. Il est content, triste, surpris ou amoureux, cligne des yeux, fait un clin d'œil, regarde autour de lui, change de couleur et peut écrire un court texte.
En classe : Montrer une émotion quand il voit un obstacle, afficher un score, raconter une histoire.
Quelques blocs
- yeux contents
- faire un clin d'œil avec l'œil gauche
- couleur des yeux vert
-
Du son
Un petit buzzer joue des bips, des notes et des mélodies.
En classe : Un klaxon de recul, une alarme, une chanson composée par la classe.
Quelques blocs
- bip
- jouer la note sol pendant 2 secondes
- jouer la mélodie victoire
Au quotidien
-
Une batterie qui se mesure
Une batterie rechargeable par USB-C, comme un téléphone. Lascar mesure sa tension et sa consommation : il connaît son niveau et estime son autonomie.
En classe : Comparer ce que consomment les moteurs à l'arrêt et à pleine vitesse, prévenir avant la panne.
Quelques blocs
- batterie (%)
- en charge
-
Son propre Wi-Fi
Lascar crée son Wi-Fi et sert lui-même sa page de programmation. Une tablette ou un ordinateur avec un navigateur suffit : rien à installer, pas besoin d'internet.
En classe : Programmer en blocs ou en Python, piloter avec deux joysticks, voir chaque capteur en direct.
-
Une télécommande intégrée
Avant même d'écrire un programme, on pilote Lascar depuis la page du robot, et on regarde ses capteurs réagir en direct.
En classe : Découvrir le robot en quelques minutes, comprendre ce que mesure chaque capteur.
Fiche technique
- Taille
- environ 14 cm, en deux parties imprimées en 3D
- Cerveau
- ESP32-S3 (Wi-Fi, 16 Mo de mémoire flash)
- Moteurs
- 4 moteurs avec encodeurs, roues mecanum de 48 mm
- Capteurs
- 3 distances laser, suiveur de ligne 5 canaux, couleur, gyroscope et accéléromètre, tension et courant
- Yeux et son
- 2 écrans ronds de 3,2 cm, buzzer
- Batterie
- Li-ion 7,4 V 3500 mAh, recharge USB-C
- Programmation
- blocs et Python (MicroPython), depuis un navigateur
Open source
Ses plans, la liste de ses pièces, sa carte électronique et son logiciel seront publiés sous licence libre : vous pourrez le construire, le réparer et l'améliorer.
Envie de le voir rouler ?
Nous venons le montrer dans votre école ou votre association.